جاروبرقی هوشمند چیست؟ راهنمای کامل ربات جاروبرقی
ربات جاروبرقی کوچکترین و پرکاربردترین رباتی است که تا امروز وارد خانههای ما شده. در این راهنما میبینیم که این ربات دقیقاً از چه اجزایی ساخته شده، چطور تصمیم میگیرد به کدام سمت برود، انواع آن چه فرقی با هم دارند و چرا همین ربات ساده، بهترین نقطهی شروع برای یادگیری رباتیک است.
جاروبرقی هوشمند چیست؟
جاروبرقی هوشمند (یا ربات جاروبرقی) یک ربات متحرک کوچک است که بدون راننده، خودش کف خانه را تمیز میکند. تفاوت اصلی آن با جاروبرقی معمولی در یک کلمه خلاصه میشود: تصمیمگیری. جاروبرقی معمولی فقط مکش دارد و شما مسیر را تعیین میکنید؛ اما ربات جاروبرقی باید خودش بفهمد کجاست، کجا را تمیز کرده، کجا مانع است و بعد از آن به کدام سمت برود.
هر ربات جاروبرقی، هر چقدر هم ساده، همان حلقهی سهمرحلهای همهی رباتها را اجرا میکند:
- حس کردن (Sense): خواندن سنسورها — فاصله تا دیوار، برخورد، لبهی پله، جهت حرکت.
- فکر کردن (Think): اجرای الگوریتمی که تصمیم میگیرد قدم بعدی چیست.
- عمل کردن (Act): فرمان دادن به موتور چرخها، برسها و مکش.
این حلقه در رباتهای خانگی چیزی بین ۱۰ تا چند صد بار در ثانیه تکرار میشود. در لیگ ربات جاروبرقی هوشمند هم دقیقاً همین حلقه است که دانشآموزان با پایتون مینویسند.
ربات از چه بخشهایی ساخته شده؟
| بخش | کارش چیست |
|---|---|
| چرخهای محرک | دو چرخ مستقل در دو طرف. با چرخاندن آنها با سرعت متفاوت، ربات میچرخد. به این طرح «دیفرانسیلی» میگویند. |
| چرخ هرزگرد | چرخ کوچک آزاد در جلو که فقط تعادل ربات را حفظ میکند. |
| برس اصلی | غلتک زیر ربات که خاک را از فرش و کف بلند میکند و به سمت مکش میفرستد. |
| برسهای کناری | همان پرههای چرخانی که از لبهی ربات بیرون میزنند تا گوشهها و کنار دیوار را هم جارو کنند. |
| فن مکش و مخزن | موتور فن، هوا را از کف میکشد و خاک را در مخزن نگه میدارد. فیلتر HEPA ذرات ریز را میگیرد. |
| باتری | معمولاً لیتیومیونی، برای ۶۰ تا ۱۸۰ دقیقه کار. ربات باید بداند کِی برگردد تا شارژ تمام نشود. |
| سنسورها | چشمها و گوشهای ربات — به مقالهی سنسورها مراجعه کنید. |
| پردازنده | مغز ربات که الگوریتم روی آن اجرا میشود. در مدلهای نقشهکش، این پردازنده باید نقشهی خانه را هم نگه دارد. |
انواع ربات جاروبرقی
رباتهای جاروبرقی را معمولاً بر اساس روش ناوبری دستهبندی میکنند، چون همین یک ویژگی بیشترین تأثیر را روی کیفیت تمیزکاری دارد.
۱. رباتهای تصادفی (Random / Bump-and-Go)
سادهترین نسل. ربات مستقیم میرود، به مانع میخورد، با زاویهای تصادفی میچرخد و دوباره راه میافتد. نقشهای در کار نیست و ربات نمیداند کجا را تمیز کرده. برای اتاق کوچک قابل قبول است، اما در خانهی بزرگ زمان زیادی میبرد و بعضی نقاط اصلاً جارو نمیشوند.
۲. رباتهای ژیروسکوپی
یک ژیروسکوپ به ربات اضافه میشود تا بداند چند درجه چرخیده. با این اطلاعات میتواند مسیرهای منظم رفتوبرگشتی (زیگزاگ) برود، نه تصادفی. کیفیت پوشش بهمراتب بهتر میشود، اما هنوز نقشهی دقیقی از خانه ندارد و خطای اندازهگیری بهمرور جمع میشود.
۳. رباتهای نقشهکش با لیزر (LDS / Lidar)
یک لیزر چرخان روی ربات، فاصله تا دیوارها را در ۳۶۰ درجه اندازه میگیرد و از روی آن نقشهی خانه ساخته میشود. ربات میداند کجاست، کجا را تمیز کرده و اگر باتری تمام شود، بعد از شارژ از همانجا ادامه میدهد. این روش امروز رایجترین انتخاب در مدلهای میانرده و بالا است.
۴. رباتهای دوربینمحور (vSLAM)
بهجای لیزر، یک دوربین از سقف و محیط تصویر میگیرد و از روی نقاط شاخص، موقعیت خود را تخمین میزند. در نور کافی بسیار خوب کار میکند، اما در تاریکی ضعیفتر از لیزر است.
۵. رباتهای شستوشوگر و ترکیبی
علاوه بر جارو، مخزن آب و دستمال دارند و کف را طی میکشند. مدلهای جدیدتر تشخیص میدهند که روی فرش هستند و دستمال را بالا میبرند یا مکش را زیاد میکنند.
ربات چطور مسیرش را پیدا میکند؟
پیدا کردن مسیر، سختترین بخش کار است — نه مکش. مسئلهای که ربات باید حل کند در رباتیک نام مشخصی دارد: مسئلهی پوشش کامل (Coverage Path Planning). یعنی «چطور از تمام نقاط قابل دسترسِ یک فضا عبور کنم، بدون تکرار زیاد و در کمترین زمان؟»
راهکارهای رایج عبارتاند از حرکت مارپیچی برای تمیز کردن یک لکه، دیوارگردی برای گرفتن دور اتاق، و حرکت رفتوبرگشتی منظم برای پوشش وسط اتاق. توضیح کامل هرکدام را در مقالهی الگوریتمهای جاروکشی آوردهایم.
چرا این موضوع برای یادگیری عالی است؟
مسئلهی ربات جاروبرقی همهی مفاهیم پایهی رباتیک را در یک بستهی کوچک و قابل فهم دارد: خواندن سنسور، تصمیمگیری شرطی، کنترل موتور، جستوجو در فضا و بهینهسازی. برای همین است که لیگ خانه هوشمند همین ربات را بهعنوان تمرین دانشآموزان انتخاب کرده — بدون نیاز به خرید هیچ سختافزاری.
خودت یک ربات جاروبرقی برنامهنویسی کن
بهترین راه فهمیدن اینکه چرا ناوبری سخت است، این است که یک بار خودتان الگوریتمش را بنویسید. دو راه رایگان دارید:
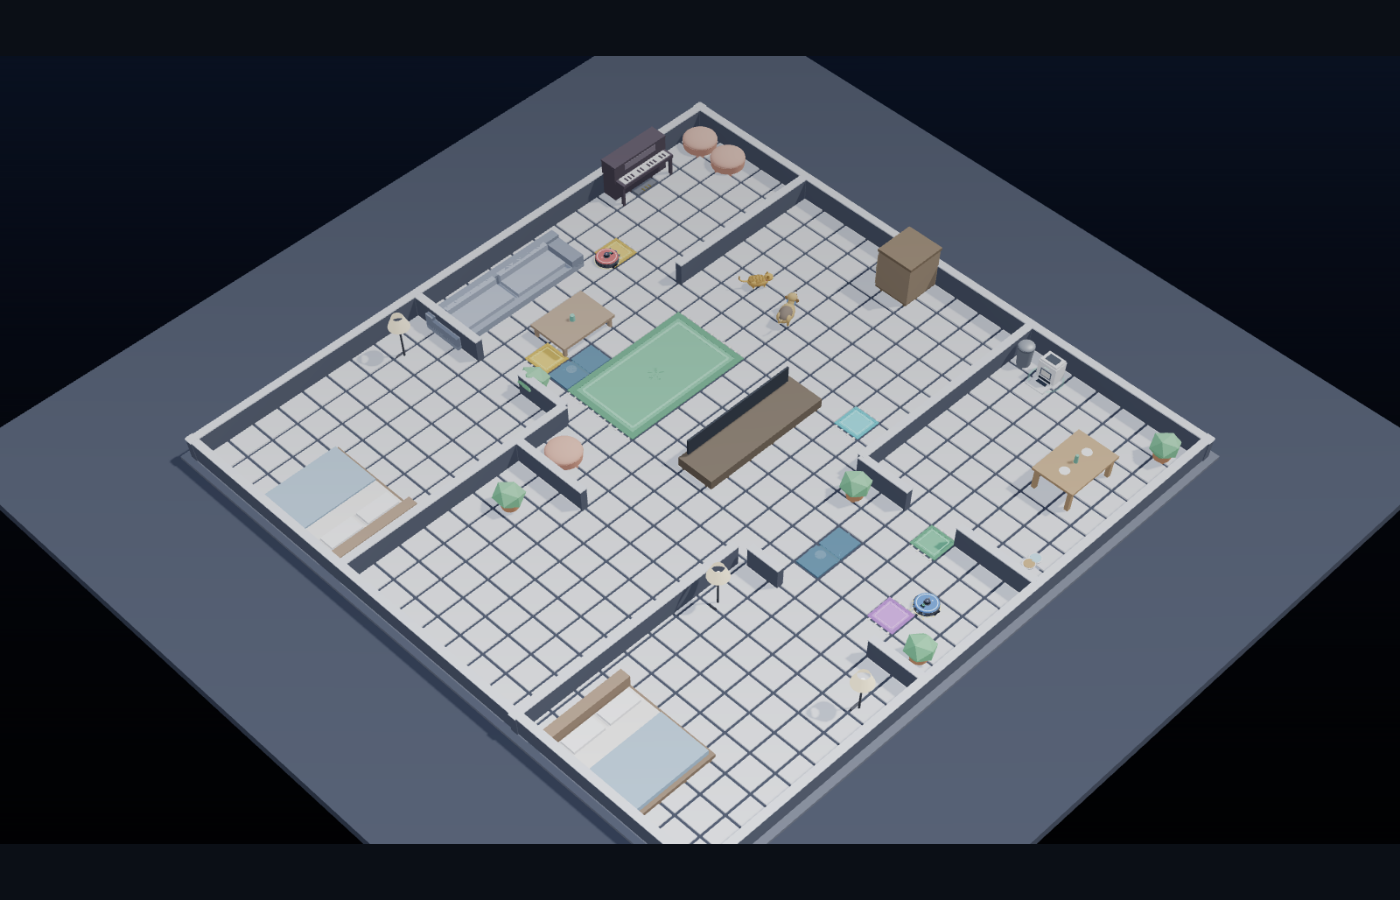
- در مرورگر، بدون نصب: همین مسابقه در مرورگر دو ربات جاروبرقی با سنسورهای واقعی دارد و کد پایتون شما را همانجا اجرا میکند.
- محیط رسمی مسابقه: با برنامهی لیگ و پایتون — راهنمای نصب را در این صفحه بخوانید و بعد آموزش برنامهنویسی ربات با پایتون را دنبال کنید.
بازی و تمرین آنلایندربارهی لیگ خانه هوشمند
سوالات پرتکرار
جاروبرقی هوشمند با جاروبرقی معمولی چه فرقی دارد؟
جاروبرقی معمولی فقط مکش دارد و مسیر را شما تعیین میکنید. جاروبرقی هوشمند خودش با کمک سنسورها محیط را میشناسد، تصمیم میگیرد به کدام سمت برود، از موانع و پله دوری میکند و در مدلهای پیشرفتهتر نقشهی خانه را میسازد و بهخاطر میسپارد.
ربات جاروبرقی چطور از پله پایین نمیافتد؟
با سنسورهای پرتگاه (Cliff Sensor) که زیر ربات نصب شدهاند. این سنسورها نور مادونقرمز به کف میتابانند و بازتاب آن را میسنجند؛ اگر بازتابی برنگردد یعنی زیر ربات خالی است و ربات فوراً عقب میکشد.
کدام نوع ناوبری بهتر است: لیزر یا دوربین؟
ناوبری لیزری (Lidar) در تاریکی هم کار میکند و برای اندازهگیری فاصله دقیقتر است، به همین دلیل امروز رایجتر است. ناوبری دوربینی (vSLAM) اطلاعات بصری غنیتری میدهد و میتواند اشیا را تشخیص دهد، اما به نور کافی نیاز دارد.
آیا میشود بدون خرید ربات، برنامهنویسی آن را یاد گرفت؟
بله. کل کار در شبیهساز انجام میشود. در لیگ خانه هوشمند تمام رقابت داخل نرمافزار برنامهی لیگ برگزار میشود و هیچ ربات فیزیکی ساخته نمیشود؛ یک کامپیوتر معمولی کافی است.
چرا رباتهای ارزان بعضی نقاط را جا میاندازند؟
چون معمولاً از الگوریتم تصادفی استفاده میکنند و حافظهای از مسیر طیشده ندارند. ربات نمیداند کجا را تمیز کرده، پس ممکن است یک نقطه را چند بار جارو کند و نقطهای دیگر را اصلاً نبیند.
مقالات مرتبط
میخواهی خودت امتحان کنی؟
لیگ خانه هوشمند یک مسابقهی رباتیک دانشآموزی است که در آن ربات جاروبرقی را با پایتون برنامهنویسی میکنید — بدون نیاز به هیچ سختافزاری.